开疆智能Ethernet转ModbusTCP网关连接发那科机器人与三菱PLC配置案例
本案例是三菱FX5U PLC通过ethernet/IP转ModbusTCP网关对发那科机器人进行控制的配置案例。
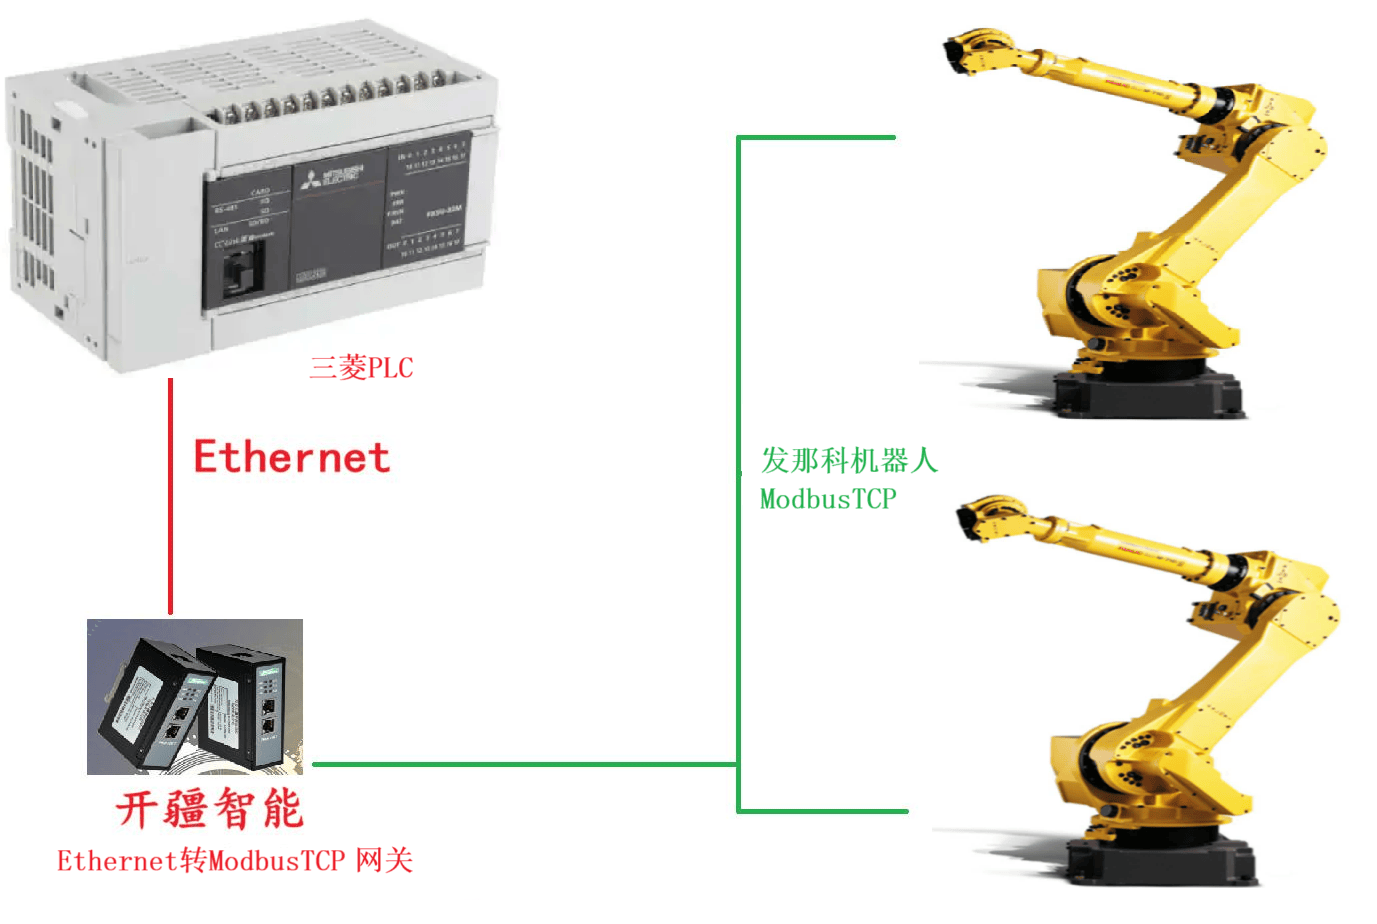
PLC端主要配置
以太网端口设置
在通信测试中,PLC作为主站,在PLC设置中选择“以太网端口”非常关键,以确保通信测试的正常进行。
1、首先,在PLC设置中,选择“以太网端口”选项。
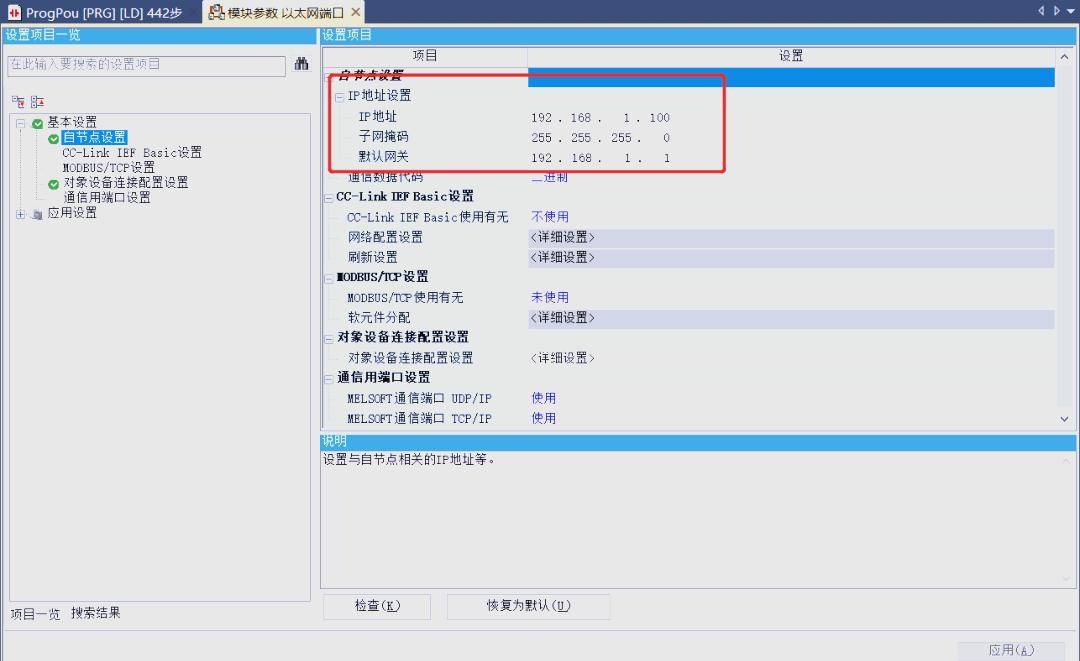
IP及网络配置
接下来,进行IP地址、子网掩码及默认网关的配置,以确保通信的准确性与稳定性。
2、接下来,在PLC设置中,配置主站的IP地址为192.168.1.100,子网掩码设置为255.255.2550,并指定默认网关为192.168.1.1。
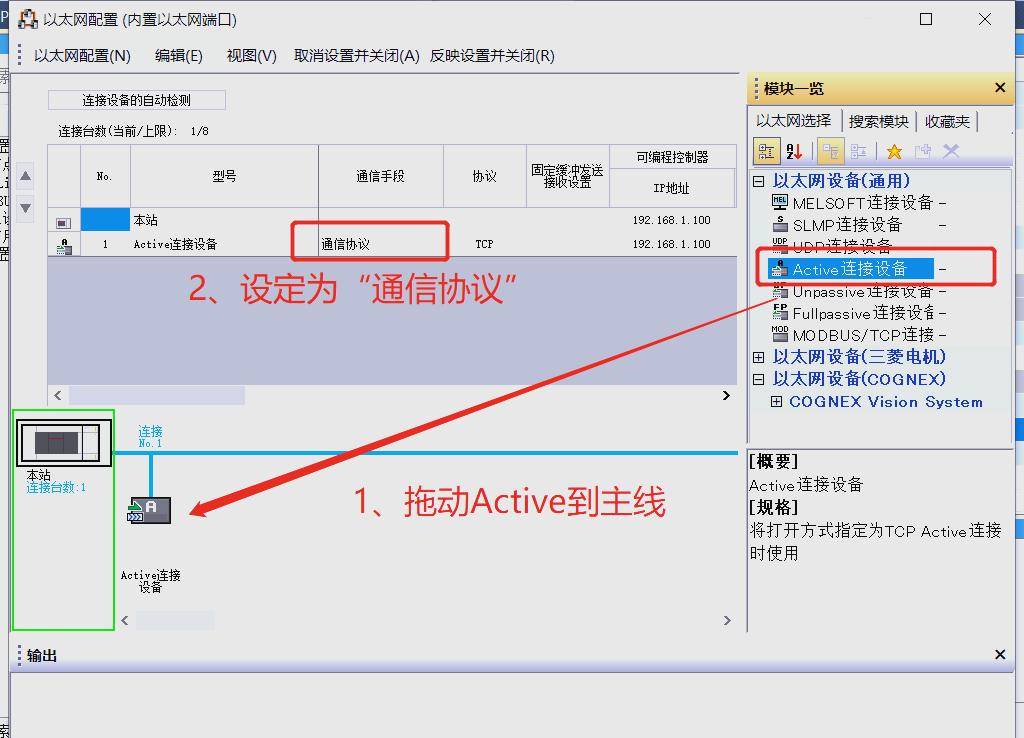
3、进行对象设备的连接配置。
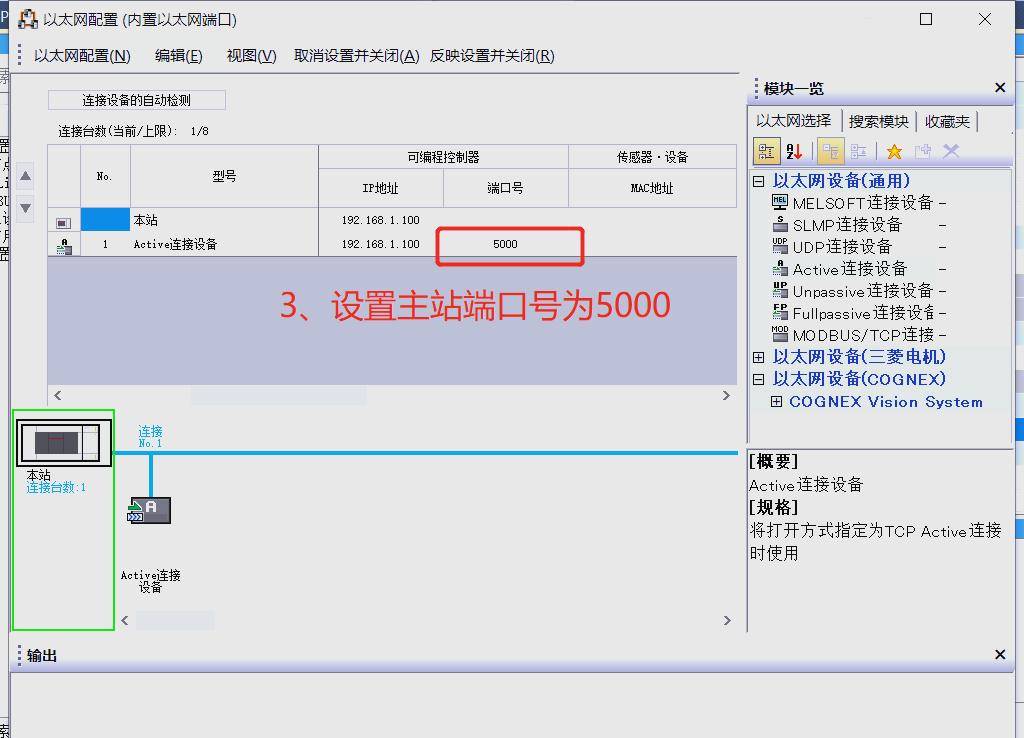
4、在GX Works3软件中,找到并点击“工具”选项,然后选择“通信协议支持功能”进行设置,以确保三菱PLC能够正常支持通讯协议。
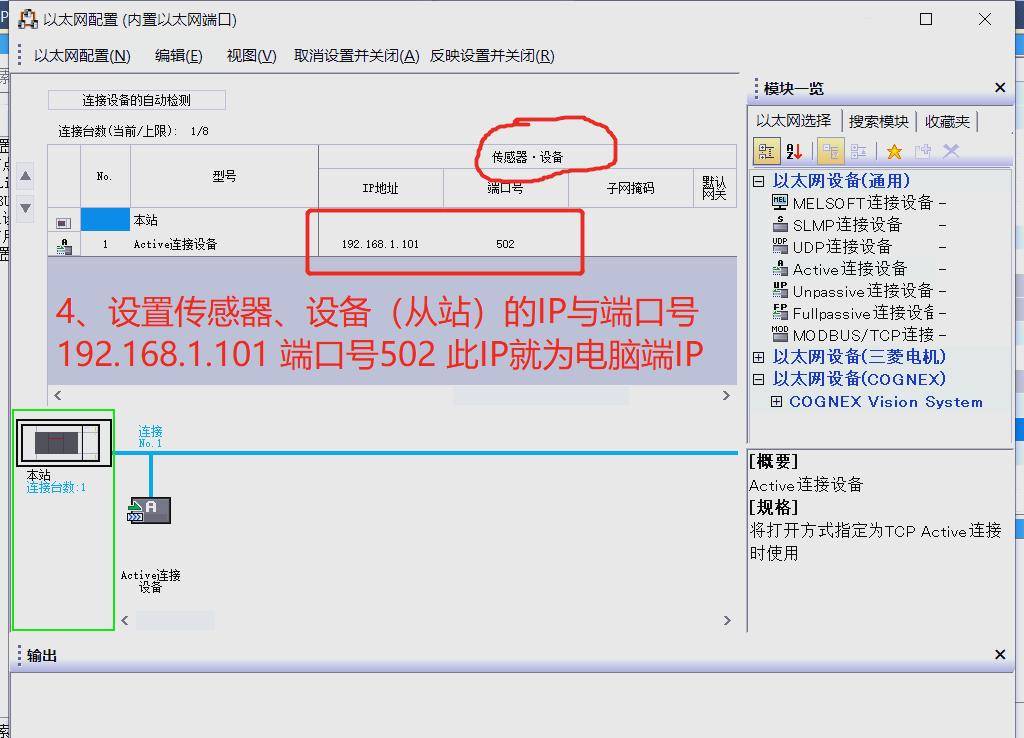
关键提示:在执行上述步骤时,请确保PLC与计算机的连接状态保持稳定,否则配置写入过程中可能会出现异常情况。
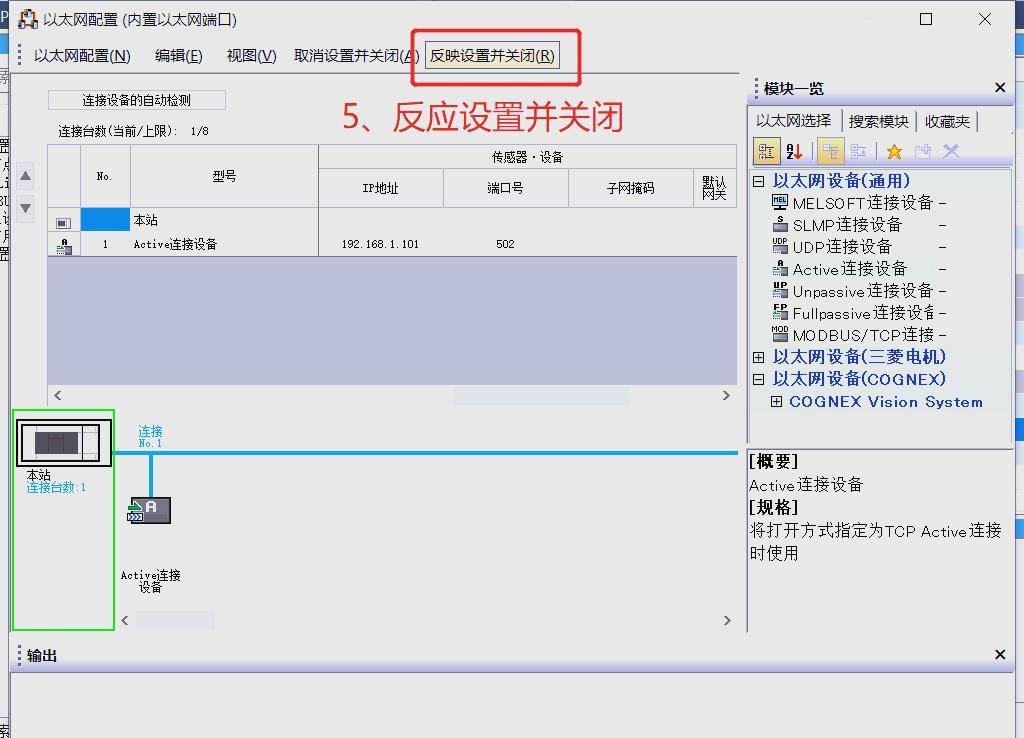
将组态下载进PLC
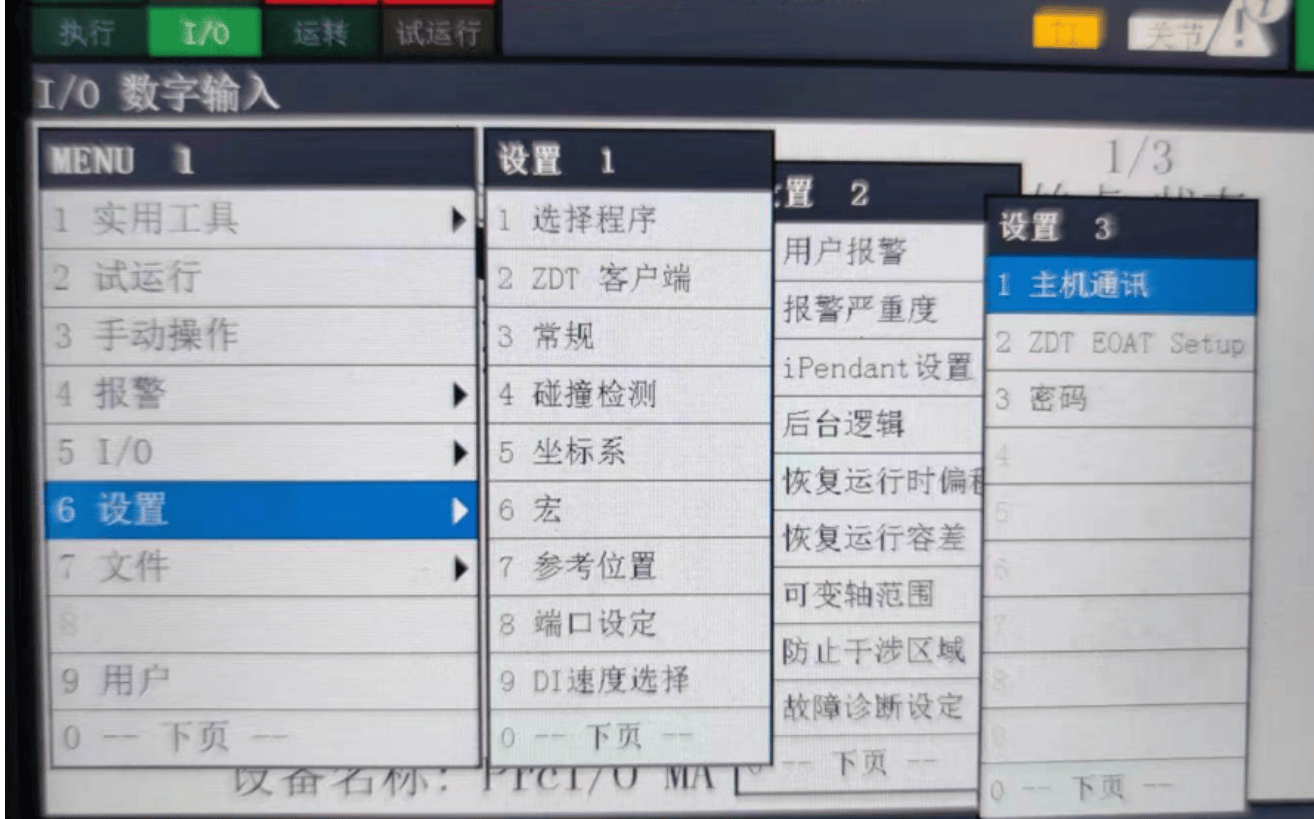
设置发那科机器人的TCP设置
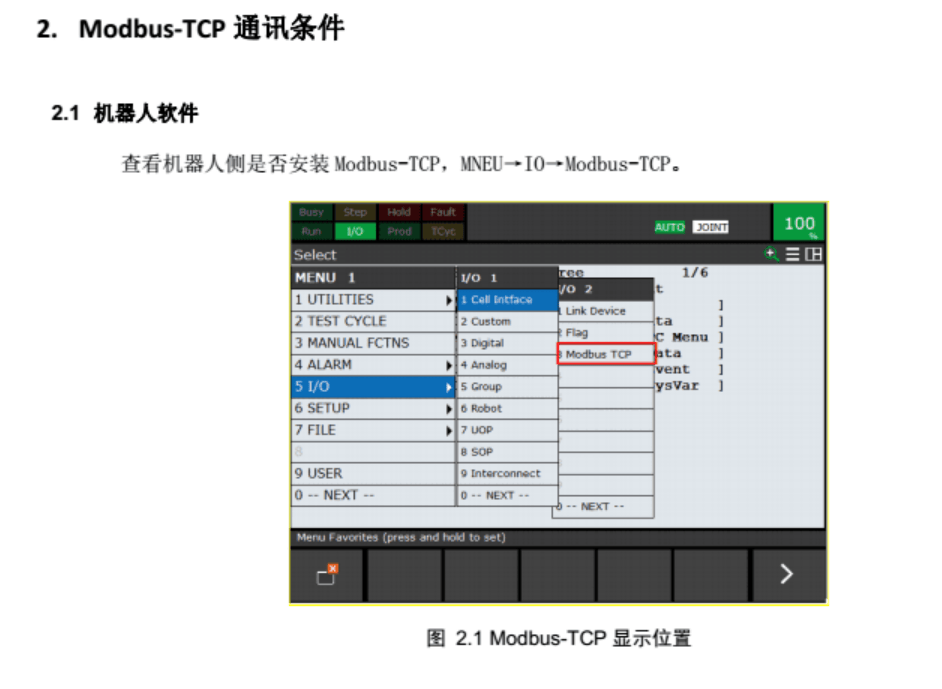
设置TCP参数
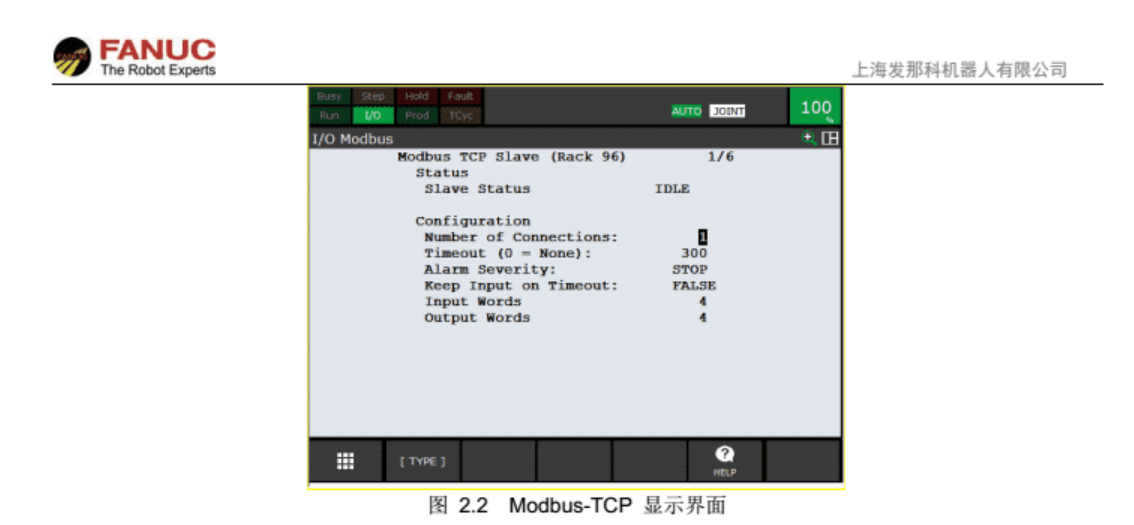
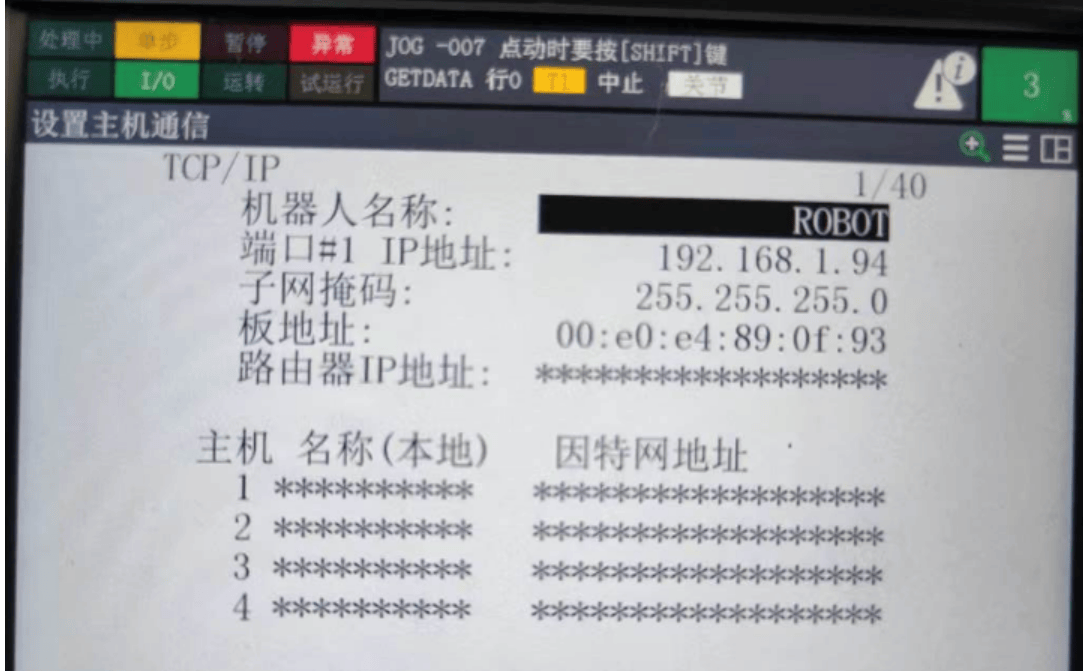
设置机器人的IP地址
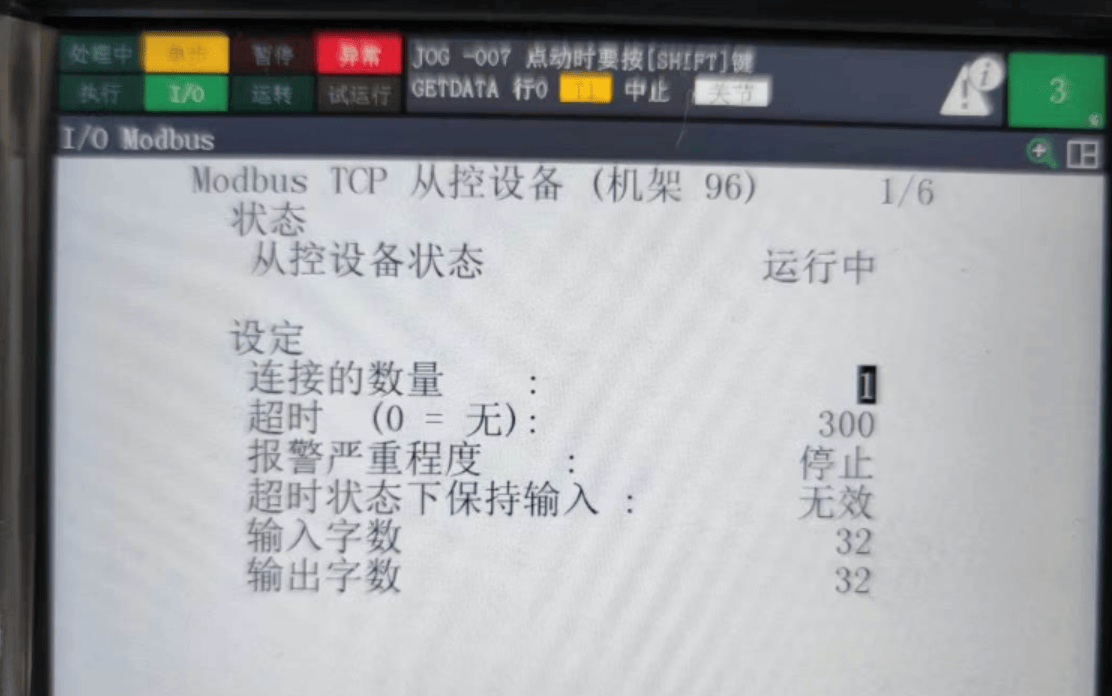
设置连接数与输入输出数据长度
分配好机器人的IO点数
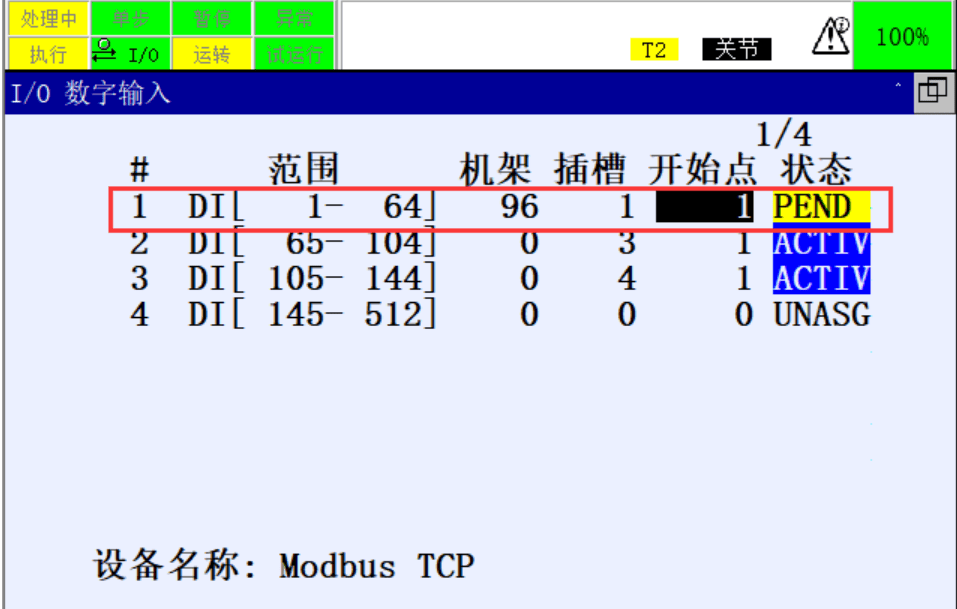
完成后将机器人重启使配置生效。
网关配置
打开网关配置软件“Gateway Configuration Studio”并新建项目
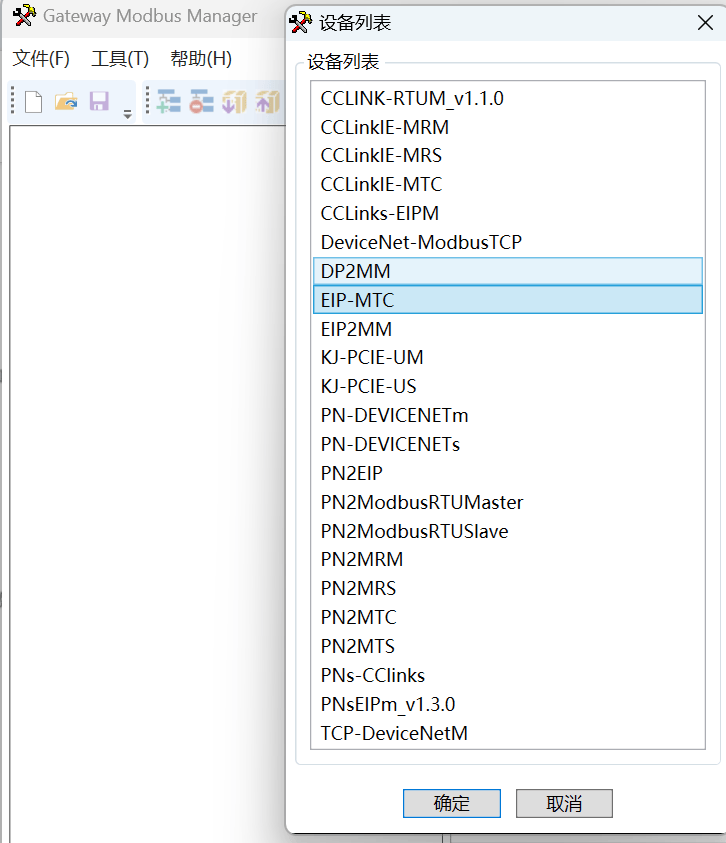
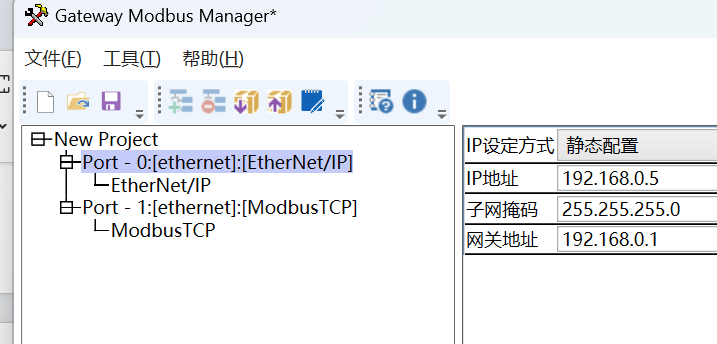
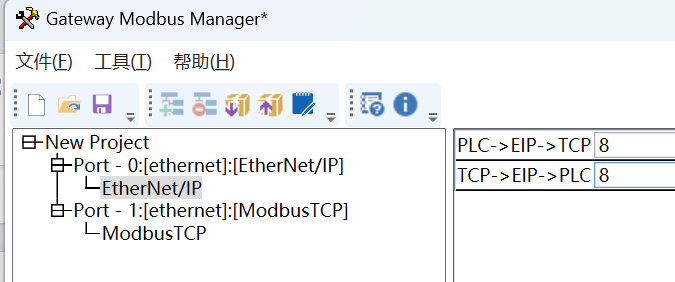
设置网关在Ethernet/IP的IP地址与输入输出数据长度。(IP地址与三菱PLC分配的地址保持一致)
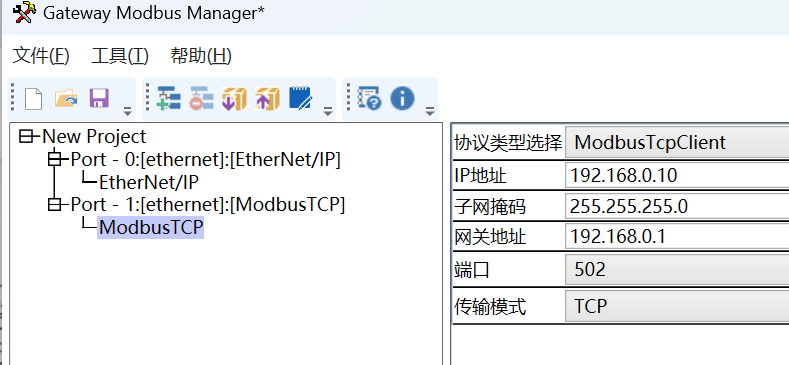
设置网关作为ModbusTCP客户端的IP地址,可与Ethernet不同网段。
添加从站(发那科机器人)的IP地址
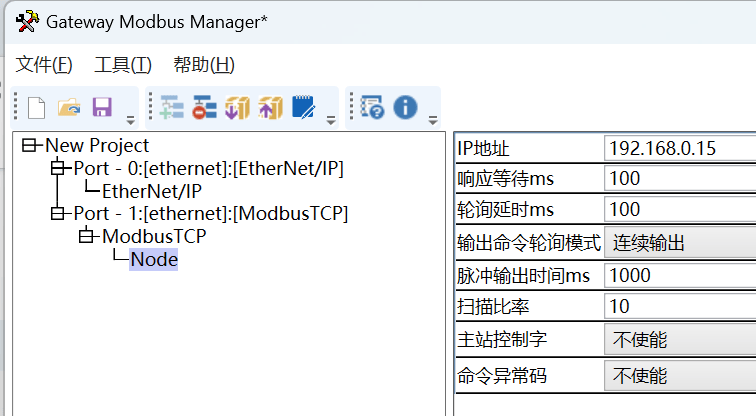
添加所需要功能码,可根据电能表手册进行设置。
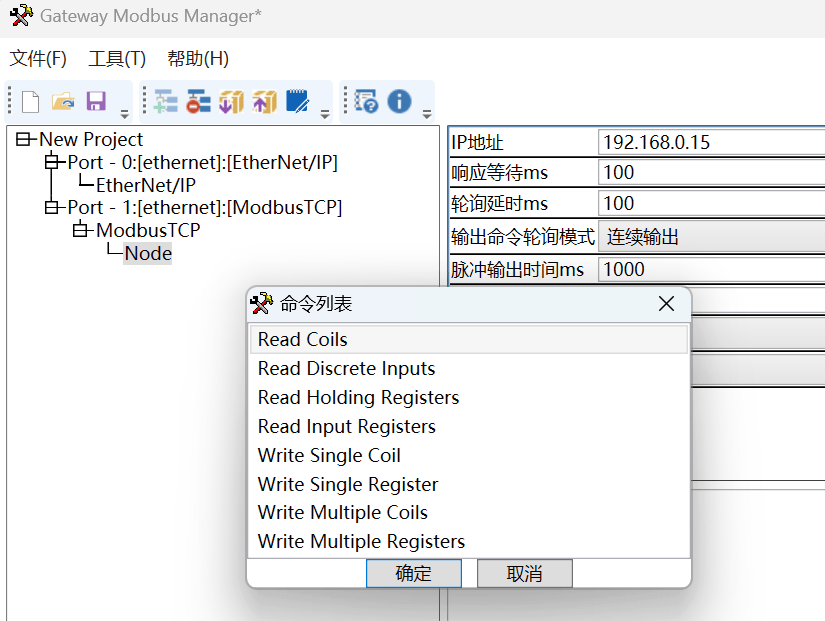
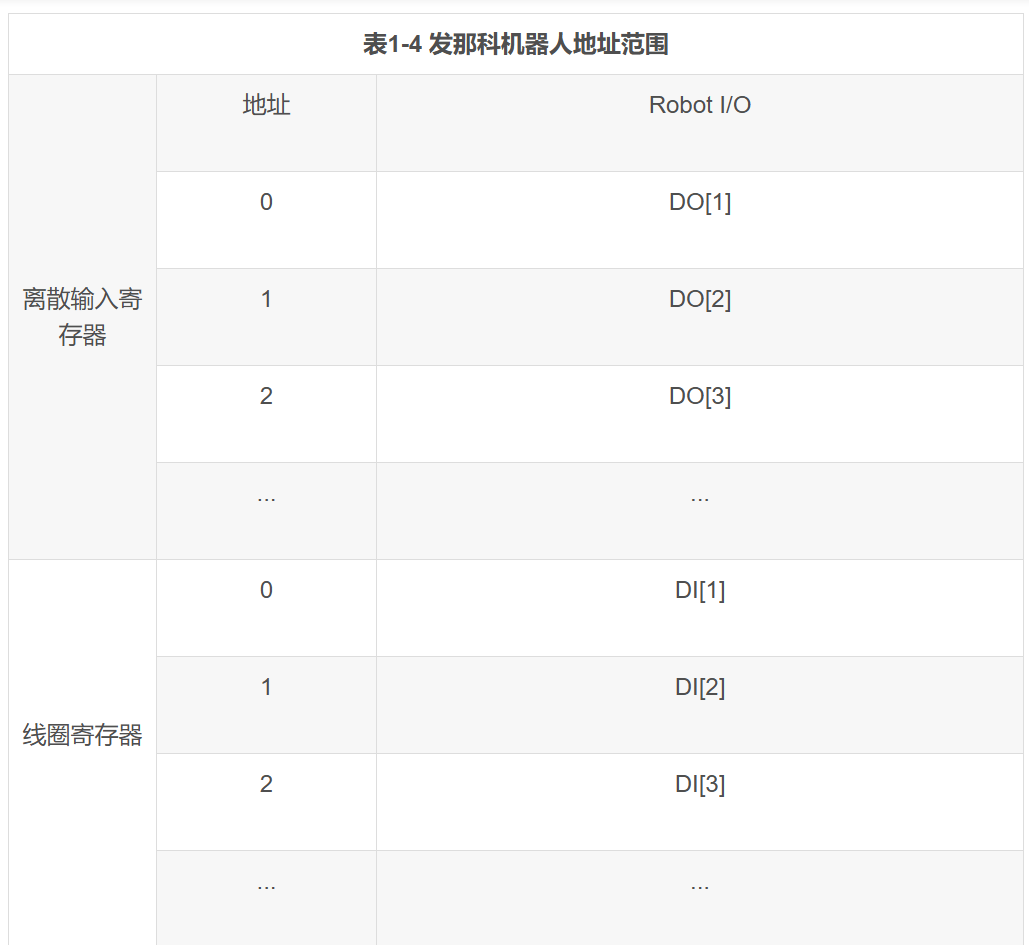
从手册得知机器人支持01/02/03功能码进行读取
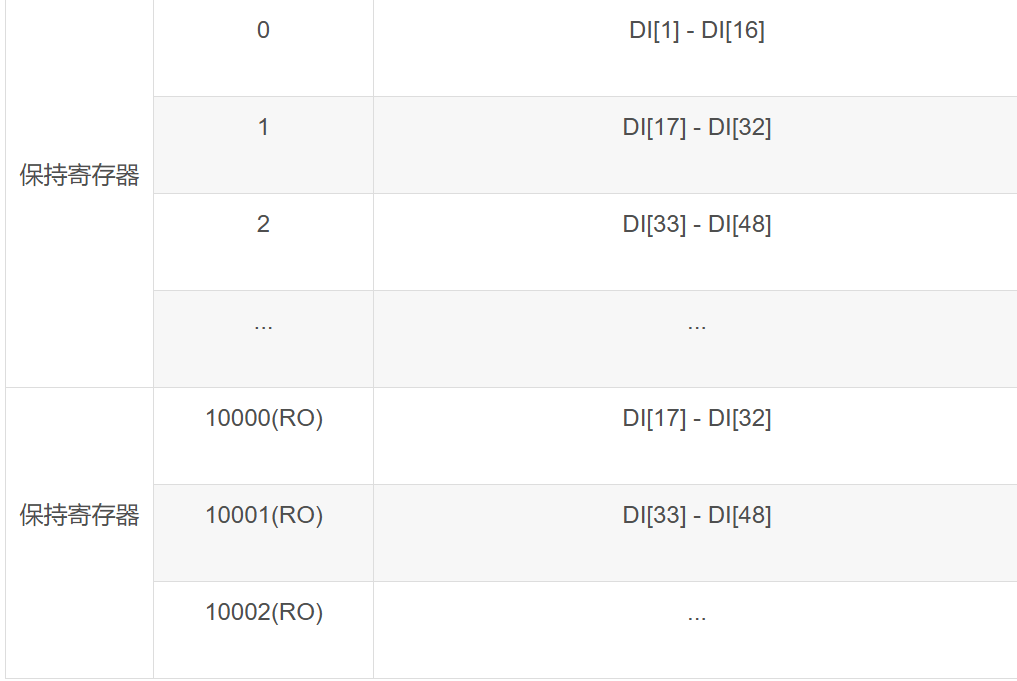
设置为03与16功能码,填写对应寄存器地址与寄存器数量。
如图所示,地址从0开始读取6个寄存器写一个寄存器
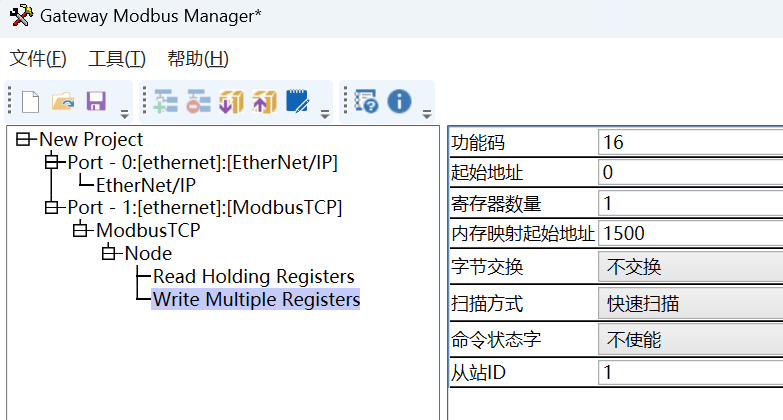
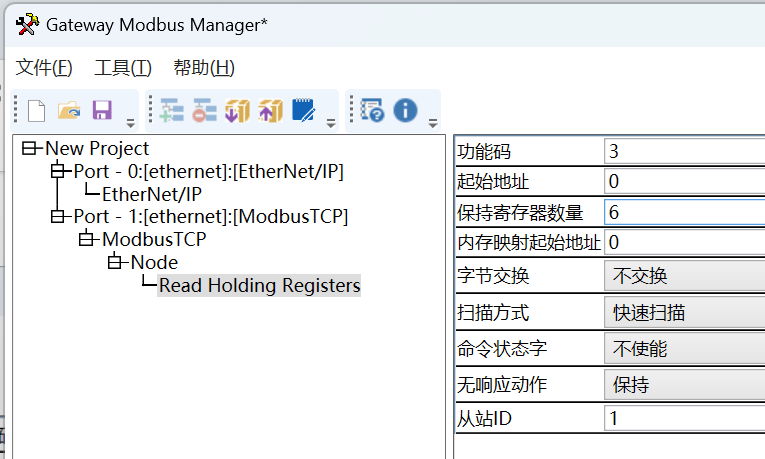
将配置下载进入网关即可正常进行通讯。
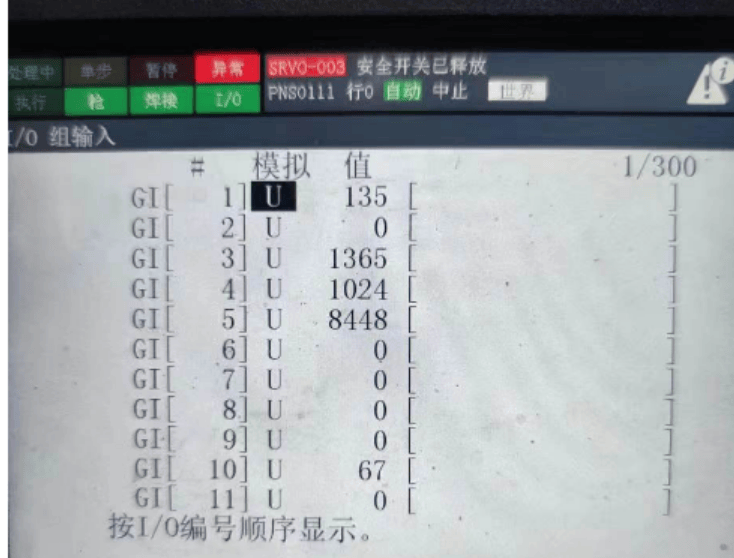
PLC给值后即可在机器人一侧读取到。
审核编辑 黄宇
- ESP32-S31NRV32低功耗SoC:Wi-Fi、BLE 5.4与802.15.4多协议无线连接方案
- 复合AGV为何叫好不叫座?
- 喜报|艾感科技仿生电子鼻斩获2026年星火全球硬件创新大赛银奖
- 诚迈科技亮相第23届东博会:依托广西,智链中国—东盟数字贸易朋友圈
- 中国汽车出海加速,5G车联网通信模组迎来增长机遇
- AI加速器的底层逻辑和研究领域
- 【产教融合系列访谈】穿越周期 · 虚实融合 | 数字孪生如何破解IT教学三大难题
- MS8202光电传感器使用介绍
- 告别粗放用能!企业能源管理平台打造智慧工厂能源管控体系
- 芯灵硬见“GPT-6真的会PCB自动布线了吗?”引热议,工程师高度关注AI+PCB工具的深远影响
- 大普技术2026深圳光博会圆满收官
- 多要素气象采集+远程预警,这套监测装置把气象站搬上铁塔!
- 【一周工控】阿普奇每周资讯(9.5-9.11)
- 不用堆多台读写器!晓网RF100Z多通道RFID模组,单硬件实现多区域标签识别
- 别被AGV参数骗了!取放货通道的极限值,根本不是给你落地用的
- 广西大学 、贵州大学:基于仿生梯度微结构实现从帕斯卡到兆帕的稳定高灵敏度压力传感